
Máy định vị hải đồ và autopilot là hai thiết bị thường được kết hợp trong hệ thống điện tử hàng hải. Máy định vị hải đồ đảm nhiệm việc xác định vị trí tàu bằng GNSS/GPS, hiển thị hải đồ điện tử, xây dựng waypoint hoặc route và cung cấp thông tin điều hướng. Autopilot tiếp nhận dữ liệu điều hướng, so sánh với hướng đi thực tế của tàu rồi điều khiển hệ thống lái để giữ hướng hoặc bám tuyến theo cấu hình của hệ thống.
Điểm quan trọng là máy định vị hải đồ không trực tiếp “lái tàu” theo nghĩa cơ khí. Thiết bị này chủ yếu cung cấp dữ liệu vị trí và dẫn đường. Bộ điều khiển autopilot mới là thành phần xử lý lệnh lái và tác động đến bánh lái, máy lái điện hoặc hệ thống thủy lực.
Để hai hệ thống hoạt động đúng, cần có sự tương thích về giao thức truyền dữ liệu, cấu hình nguồn và mạng, loại dữ liệu được truyền, thiết bị cảm biến đầu vào và khả năng của chính autopilot. Một hệ thống có thể hiển thị được waypoint nhưng chưa chắc đã hỗ trợ bám route tự động.
Thông tin nhanh về kết nối máy định vị hải đồ với autopilot
| Nội dung | Thông tin kỹ thuật |
|---|---|
| Thiết bị phát dữ liệu | Máy định vị hải đồ, chartplotter, MFD hoặc GNSS navigator |
| Thiết bị nhận và điều khiển | Autopilot, autopilot computer hoặc bộ điều khiển lái |
| Giao tiếp phổ biến | NMEA 0183 và NMEA 2000 |
| Dữ liệu thường dùng | Vị trí GNSS, waypoint, route, XTE, bearing, distance, heading |
| Kết nối NMEA 0183 | Thông qua cặp dây truyền/nhận dữ liệu, tùy thiết bị có thể là RS-422 hoặc giao diện tương thích |
| Kết nối NMEA 2000 | Thông qua mạng CAN bus hàng hải, cần đúng backbone, nguồn và terminator |
| Chức năng cơ bản | Giữ hướng, nhận dữ liệu dẫn đường, hỗ trợ bám waypoint hoặc route nếu hệ thống cho phép |
| Điều kiện quan trọng | Autopilot phải nhận đúng dữ liệu và có cảm biến heading phù hợp |
Kiến trúc của một hệ thống máy định vị hải đồ và autopilot
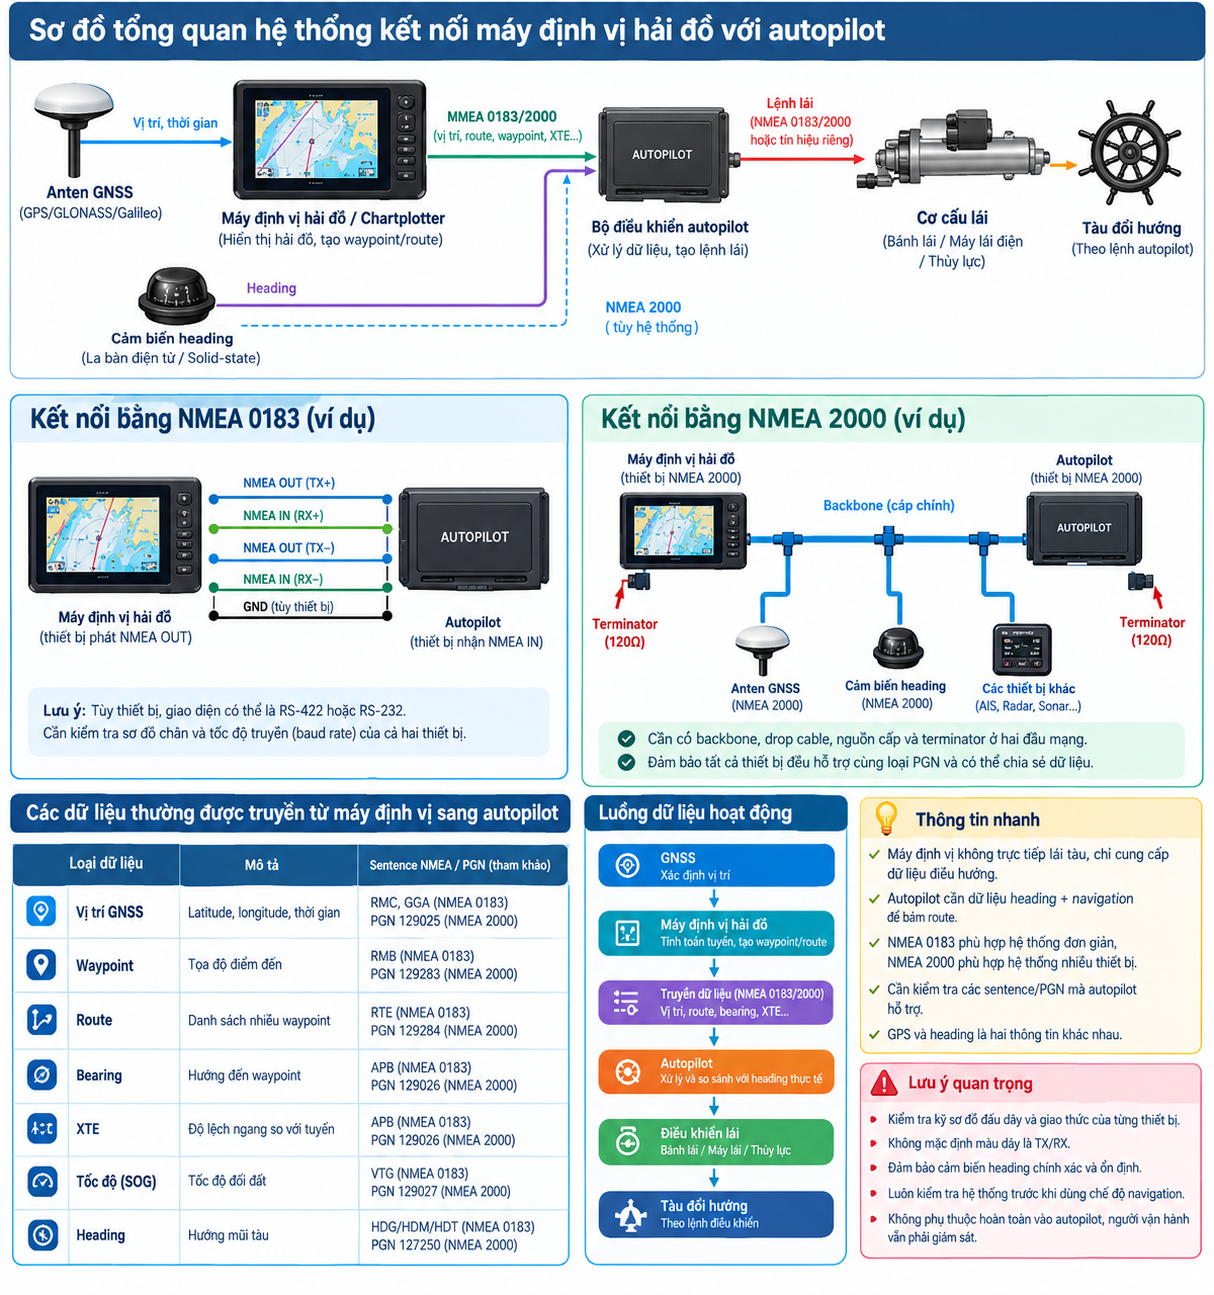
Một hệ thống đơn giản thường gồm máy định vị hải đồ, anten GNSS, autopilot computer, bộ điều khiển autopilot, cảm biến heading và cơ cấu chấp hành lái. Trên tàu lớn hơn, hệ thống có thể mở rộng thêm radar, AIS, sonar, cảm biến gió, la bàn điện tử và nhiều thiết bị mạng hàng hải khác.
Có thể hình dung luồng dữ liệu cơ bản như sau:
GNSS → Máy định vị hải đồ → Dữ liệu điều hướng → Autopilot → Bộ điều khiển lái → Cơ cấu lái → Thay đổi hướng tàu.
Ở chiều ngược lại, autopilot hoặc cảm biến heading cũng có thể cung cấp dữ liệu hướng thực tế cho mạng thiết bị. Vì vậy, đây không phải là kết nối một chiều hoàn toàn. Một hệ thống tích hợp tốt thường có nhiều thiết bị cùng trao đổi dữ liệu trên một mạng chung.
Vai trò của máy định vị hải đồ
Máy định vị hải đồ xác định vị trí hiện tại của tàu dựa trên GNSS/GPS, sau đó tính toán các thông tin liên quan đến tuyến đường. Người vận hành có thể tạo waypoint, thiết lập điểm đến hoặc xây dựng route gồm nhiều waypoint.
Ví dụ, tàu đang ở vị trí A và cần đi đến waypoint B. Máy định vị hải đồ có thể tính hướng cần đi, khoảng cách đến waypoint và độ lệch khỏi tuyến. Nếu autopilot tương thích với các dữ liệu này, bộ điều khiển lái có thể sử dụng chúng để hỗ trợ điều khiển tàu theo tuyến.
Vai trò của autopilot
Autopilot không chỉ đơn giản là một mô tơ quay bánh lái. Một hệ thống hoàn chỉnh thường gồm bộ điều khiển, máy tính autopilot, cảm biến heading và cơ cấu chấp hành.
Autopilot liên tục nhận biết hướng hiện tại của tàu, so sánh với hướng mục tiêu và tạo lệnh điều khiển. Trong chế độ giữ hướng, mục tiêu có thể chỉ là duy trì một heading nhất định. Trong chế độ dẫn đường, mục tiêu có thể liên quan đến hướng đến waypoint hoặc độ lệch khỏi tuyến.
NMEA 0183 kết nối máy định vị hải đồ với autopilot như thế nào?
NMEA 0183 là một trong những giao thức được sử dụng lâu đời trong thiết bị điện tử hàng hải. Với kiểu kết nối này, máy định vị hải đồ và autopilot thường trao đổi dữ liệu thông qua giao diện serial.
Khác với việc chỉ cắm một dây tín hiệu bất kỳ, NMEA 0183 cần xác định rõ thiết bị nào đóng vai trò phát dữ liệu và thiết bị nào nhận dữ liệu. Một số thiết bị sử dụng giao diện điện áp hoặc RS-422 tùy thiết kế, vì vậy không nên đấu dây dựa trên màu dây hoặc tên chân của một thiết bị khác.
| Thành phần | Chức năng | Điểm cần kiểm tra |
|---|---|---|
| NMEA OUT của chartplotter | Phát dữ liệu điều hướng | Đúng cổng output và tốc độ truyền |
| NMEA IN của autopilot | Nhận dữ liệu | Đúng cực và đúng giao diện |
| Sentence NMEA | Mô tả loại dữ liệu | Autopilot phải hỗ trợ sentence tương ứng |
| Baud rate | Tốc độ truyền dữ liệu | Hai thiết bị phải cấu hình tương thích |
| Common/ground | Tham chiếu tín hiệu tùy thiết kế | Phải tuân theo sơ đồ đấu dây của nhà sản xuất |
Những sentence NMEA quan trọng
Không phải tất cả câu lệnh NMEA đều phục vụ autopilot. Một số nhóm dữ liệu có ý nghĩa đặc biệt trong hệ thống dẫn đường.
| Sentence | Ý nghĩa | Ứng dụng |
|---|---|---|
| RMC | Thông tin điều hướng tối thiểu GNSS | Vị trí, tốc độ, hướng chuyển động và thời gian |
| GGA | Dữ liệu cố định vị trí GNSS | Vị trí và trạng thái fix |
| APB | Dữ liệu dẫn đường autopilot | Hỗ trợ điều hướng đến waypoint và thông tin sai lệch tuyến |
| RMB | Dữ liệu dẫn đường đến waypoint | Thông tin route và waypoint |
| HDG/HDM/HDT | Thông tin heading | Cung cấp hướng tàu tùy loại cảm biến và cấu hình |
| VTG | Hướng chuyển động và tốc độ | Thông tin COG/SOG |
Điểm cần lưu ý là tên sentence được hỗ trợ thay đổi theo từng autopilot. Vì vậy, không nên kết luận rằng chỉ cần có NMEA 0183 là hai thiết bị chắc chắn bám route được. Phải kiểm tra tài liệu kỹ thuật của cả hai thiết bị.
NMEA 2000 có ưu điểm gì khi kết nối autopilot?
NMEA 2000 sử dụng kiến trúc mạng CAN bus và cho phép nhiều thiết bị cùng tham gia trao đổi dữ liệu. Đây là một trong những phương thức phổ biến trong các hệ thống điện tử hàng hải hiện đại.
Thay vì phải tạo nhiều đường dây point-to-point như một số hệ thống NMEA 0183, NMEA 2000 cho phép các thiết bị cùng kết nối vào backbone. Máy định vị hải đồ, autopilot, GNSS, cảm biến heading, AIS và các thiết bị tương thích khác có thể chia sẻ dữ liệu trên cùng mạng.
| Tiêu chí | NMEA 0183 | NMEA 2000 |
|---|---|---|
| Kiểu giao tiếp | Serial | CAN bus |
| Kiến trúc | Thường point-to-point | Mạng backbone và drop |
| Mở rộng thiết bị | Hạn chế hơn | Thuận tiện hơn |
| Chia sẻ dữ liệu | Phụ thuộc cấu hình cổng | Nhiều thiết bị có thể chia sẻ dữ liệu trên mạng |
| Đấu nối | Cần xác định TX/RX và cấu hình serial | Cần backbone, nguồn, terminator và drop đúng chuẩn |
| Ứng dụng | Thiết bị cũ và hệ thống đơn giản | Hệ thống tích hợp nhiều thiết bị hiện đại |
Các lỗi thường gặp khi lắp NMEA 2000
Một mạng NMEA 2000 không hoạt động chỉ vì các đầu nối đã được cắm vào nhau. Backbone phải được thiết kế đúng, có nguồn cấp phù hợp và terminator ở hai đầu mạng theo kiến trúc của hệ thống.
Một số lỗi thường gặp gồm:
- Thiếu terminator hoặc đặt terminator sai vị trí.
- Backbone không được cấp nguồn đúng.
- Drop cable quá dài hoặc bố trí không phù hợp.
- Thiết bị được cấp nguồn nhưng không thực sự tham gia mạng.
- Hai thiết bị có kết nối vật lý nhưng không hỗ trợ cùng loại dữ liệu.
- Cấu hình nguồn dữ liệu ưu tiên không đúng khi có nhiều cảm biến cùng cung cấp một loại thông tin.
Máy định vị hải đồ truyền dữ liệu gì cho autopilot?
Đây là phần quan trọng nhất khi thiết kế hệ thống. Autopilot không cần toàn bộ dữ liệu mà máy định vị hải đồ đang hiển thị. Nó chỉ cần những dữ liệu mà thuật toán điều khiển và chế độ hoạt động hiện tại yêu cầu.
Vị trí GNSS
Vị trí latitude và longitude giúp hệ thống xác định tàu đang ở đâu. Tuy nhiên, vị trí không đồng nghĩa với heading. Đây là hai khái niệm rất dễ bị nhầm.
GNSS có thể cho biết tàu đang di chuyển theo hướng nào thông qua COG, nhưng COG là hướng chuyển động trên mặt đất, không phải lúc nào cũng là hướng mũi tàu. Khi tàu đứng yên hoặc chạy chậm, COG càng không thể thay thế hoàn toàn cảm biến heading.
Waypoint
Waypoint là một điểm tọa độ được xác định trên hải đồ. Khi người vận hành chọn waypoint làm điểm đến, máy định vị hải đồ có thể tính hướng và khoảng cách từ vị trí tàu đến điểm đó.
Route
Route là tập hợp nhiều waypoint được sắp xếp theo thứ tự. Khi autopilot hỗ trợ chế độ điều hướng theo route, hệ thống có thể sử dụng dữ liệu từ máy định vị để chuyển từ waypoint này sang waypoint tiếp theo theo logic được thiết kế.
XTE – Cross Track Error
XTE là độ lệch ngang so với tuyến đường dự kiến. Đây là thông tin đặc biệt quan trọng đối với dẫn đường tự động. Nếu tàu lệch khỏi tuyến, hệ thống có thể sử dụng XTE cùng các dữ liệu liên quan để xác định mức độ cần điều chỉnh hướng.
Autopilot có tự động chạy theo đường đi trên hải đồ không?
Có thể, nhưng không phải hệ thống nào cũng làm được và không phải cứ kết nối NMEA là chức năng này tự động xuất hiện.
Để bám route, tối thiểu cần có sự tương thích giữa máy định vị hải đồ, autopilot, dữ liệu dẫn đường và cảm biến heading. Một số hệ thống còn yêu cầu người vận hành xác nhận chuyển hướng tại waypoint trước khi autopilot tiếp tục sang chặng kế tiếp.
Điều này có ý nghĩa rất lớn về an toàn. Chuyển hướng tự động tại waypoint có thể làm thay đổi hướng tàu đáng kể. Nếu route được lập sai, waypoint đặt sai hoặc vùng nước có chướng ngại, autopilot không thể tự hiểu ý định thực tế của người điều khiển nếu hệ thống không được thiết kế để thực hiện các kiểm tra đó.
Ba chế độ cần phân biệt
| Chế độ | Mục tiêu điều khiển | Dữ liệu chính |
|---|---|---|
| Standby | Không tự động điều khiển | Không áp dụng |
| Heading Hold | Giữ một hướng xác định | Heading |
| Navigation/Track | Bám hướng hoặc tuyến điều hướng | Waypoint, bearing, XTE, position và heading tùy hệ thống |
Heading và GPS khác nhau như thế nào khi kết nối autopilot?
GPS/GNSS và heading thường bị hiểu nhầm là cùng một loại thông tin. Thực tế chúng phục vụ hai nhiệm vụ khác nhau.
GNSS xác định vị trí. Từ quá trình chuyển động, hệ thống có thể tính COG. Trong khi đó heading cho biết hướng mà mũi tàu đang chỉ tới. Khi tàu bị dòng chảy hoặc gió đẩy ngang, COG và heading có thể khác nhau đáng kể.
Ví dụ, mũi tàu đang hướng về phía Bắc nhưng dòng chảy đẩy tàu về phía Đông. Heading vẫn có thể gần Bắc trong khi COG lệch về Đông Bắc. Autopilot cần biết thông tin phù hợp với chế độ điều khiển, chứ không thể tùy tiện lấy COG thay cho heading.
Vì sao cảm biến heading quan trọng?
Autopilot phải biết trạng thái thực tế của tàu để đưa ra lệnh lái. Nếu heading không chính xác, autopilot có thể điều khiển bánh lái theo hướng không phù hợp hoặc liên tục hiệu chỉnh quá mức.
Cảm biến heading có thể là la bàn điện tử, solid-state compass, heading sensor hoặc nguồn heading chuyên dụng tùy kiến trúc hệ thống.
Cách đấu nối máy định vị hải đồ với autopilot theo từng kiểu hệ thống
Trường hợp 1: Hai thiết bị dùng NMEA 0183
Trước tiên cần xem sơ đồ chân của cả hai thiết bị. Xác định NMEA OUT của máy định vị và NMEA IN của autopilot. Sau đó kiểm tra loại giao diện, tốc độ truyền và sentence mà autopilot cần.
Không nên đấu theo suy đoán rằng dây màu xanh luôn là TX hoặc dây màu trắng luôn là RX. Màu dây có thể thay đổi giữa các nhà sản xuất.
Trường hợp 2: Hai thiết bị dùng NMEA 2000
Nếu cả hai cùng hỗ trợ NMEA 2000, cách triển khai thường đơn giản hơn về mặt chia sẻ dữ liệu. Hai thiết bị được đưa vào cùng mạng NMEA 2000 thông qua backbone và drop cable phù hợp.
Sau khi cấp nguồn, cần kiểm tra xem cả máy định vị và autopilot có nhận thấy nhau trên mạng hay không. Tiếp theo kiểm tra nguồn heading, nguồn GNSS và dữ liệu điều hướng.
Trường hợp 3: Máy định vị và autopilot khác chuẩn giao tiếp
Đây là trường hợp cần thận trọng. Ví dụ máy định vị chỉ có NMEA 0183 trong khi autopilot chủ yếu sử dụng NMEA 2000. Có thể cần gateway hoặc thiết bị chuyển đổi giao thức tương thích.
Gateway không có nghĩa là mọi dữ liệu NMEA 0183 đều sẽ được chuyển đổi đầy đủ sang NMEA 2000. Khả năng chuyển đổi phụ thuộc vào thiết bị. Vì vậy cần kiểm tra danh sách PGN hoặc sentence được hỗ trợ thay vì chỉ nhìn vào tên “NMEA converter”.
Quy trình kiểm tra sau khi kết nối autopilot
Sau khi hoàn tất đấu nối, không nên đưa tàu ngay vào chế độ tự động bám route. Hệ thống nên được kiểm tra theo từng lớp dữ liệu.
- Kiểm tra nguồn cấp cho máy định vị và autopilot.
- Kiểm tra mạng hoặc cổng giao tiếp.
- Xác nhận máy định vị nhận được vị trí GNSS ổn định.
- Xác nhận autopilot nhận được heading.
- Kiểm tra dữ liệu waypoint hoặc route.
- Kiểm tra bearing đến waypoint.
- Kiểm tra XTE hoặc dữ liệu lệch tuyến nếu hệ thống sử dụng.
- Kiểm tra hướng hiển thị trên máy định vị và autopilot.
- Chạy thử ở điều kiện an toàn và vùng đủ rộng.
- Chỉ kích hoạt chế độ navigation sau khi người vận hành xác nhận dữ liệu đúng.
Bảng kiểm tra kỹ thuật
| Hạng mục | Kết quả cần xác nhận | Nếu không đạt |
|---|---|---|
| GNSS | Vị trí ổn định | Kiểm tra anten, nguồn và dữ liệu GNSS |
| Heading | Hiển thị hợp lý và ổn định | Kiểm tra cảm biến heading và calibration |
| Waypoint | Điểm đến hiển thị chính xác | Kiểm tra tọa độ và nguồn dữ liệu |
| Bearing | Hướng đến waypoint hợp lý | Kiểm tra dữ liệu điều hướng |
| XTE | Độ lệch tuyến thay đổi hợp lý | Kiểm tra route và sentence/PGN |
| Autopilot | Nhận đúng nguồn navigation | Kiểm tra cấu hình nguồn dữ liệu |
| Cơ cấu lái | Phản hồi đúng hướng | Kiểm tra actuator và hệ thống lái |
Những lỗi khiến máy định vị kết nối autopilot nhưng không chạy đúng
Có tín hiệu nhưng không có chức năng bám route
Đây là lỗi khá phổ biến. Người dùng nhìn thấy autopilot và chartplotter đã nhận nhau nhưng không thể kích hoạt navigation mode. Nguyên nhân có thể là autopilot không hỗ trợ loại dữ liệu dẫn đường mà chartplotter đang phát hoặc chế độ navigation chưa được cho phép.
Autopilot nhận GPS nhưng thiếu heading
Vị trí GNSS có thể vẫn hiển thị bình thường nhưng autopilot không thể vận hành chính xác nếu thiếu nguồn heading phù hợp. GPS cho biết vị trí không đồng nghĩa với việc hệ thống đã có heading đáng tin cậy.
Heading bị sai hoặc không ổn định
Cảm biến heading đặt gần nguồn nhiễu từ tính, thiết bị điện công suất lớn hoặc vị trí lắp đặt không phù hợp có thể gây sai số. Trong trường hợp này, việc thay đổi cấu hình NMEA sẽ không giải quyết được vấn đề gốc.
Waypoint chạy đúng nhưng tàu không đi đúng tuyến
Nguyên nhân có thể nằm ở nhiều lớp: dữ liệu heading, hiệu chỉnh autopilot, phản hồi bánh lái, dòng chảy, gió, tốc độ tàu hoặc chính cách route được thiết lập. Không nên chỉ nhìn vào máy định vị để kết luận rằng hệ thống autopilot bị lỗi.
Máy định vị hải đồ và autopilot có thể kết hợp AIS, radar và sonar không?
Có thể trong một hệ thống điện tử hàng hải được thiết kế tương thích. Máy định vị hải đồ hoặc MFD có thể đóng vai trò trung tâm hiển thị dữ liệu từ nhiều nguồn.
AIS có thể cung cấp thông tin mục tiêu tàu khác như vị trí, hướng chuyển động và tốc độ. Radar cung cấp dữ liệu phát hiện mục tiêu bằng phương thức khác. Sonar hoặc fish finder cung cấp thông tin về độ sâu và địa hình dưới tàu.
Tuy nhiên, việc có nhiều dữ liệu trên màn hình không có nghĩa autopilot sẽ tự động sử dụng tất cả. Autopilot chỉ sử dụng những dữ liệu mà thuật toán, giao thức và phần cứng của nó hỗ trợ.
Cách lựa chọn máy định vị hải đồ để dùng với autopilot
Nếu mục tiêu ngay từ đầu là xây dựng hệ thống lái tích hợp, không nên chỉ chọn máy định vị dựa trên kích thước màn hình hoặc khả năng hiển thị hải đồ. Khả năng kết nối phải được đưa vào tiêu chí lựa chọn ngay từ đầu.
- Kiểm tra máy có NMEA 0183, NMEA 2000 hoặc cả hai.
- Kiểm tra số lượng cổng và loại cổng dữ liệu.
- Kiểm tra các sentence NMEA 0183 được hỗ trợ.
- Nếu dùng NMEA 2000, kiểm tra các PGN và thiết bị tương thích.
- Kiểm tra autopilot có hỗ trợ navigation/track mode hay chỉ heading hold.
- Kiểm tra khả năng nhận waypoint và route.
- Kiểm tra nguồn heading mà autopilot yêu cầu.
- Kiểm tra khả năng tích hợp với cảm biến GNSS, la bàn điện tử, AIS và radar.
- Đọc sơ đồ đấu dây chính thức của từng thiết bị trước khi thi công.
Giải pháp kết nối phù hợp cho tàu cá và tàu thuyền nhỏ
Đối với tàu cá hoặc tàu thuyền nhỏ, hệ thống không nhất thiết phải có quá nhiều thiết bị. Một cấu hình thực tế có thể gồm máy định vị hải đồ có GNSS tích hợp, cảm biến heading và autopilot tương thích.
Nếu cả hai thiết bị hỗ trợ NMEA 2000, mạng NMEA 2000 thường thuận tiện khi muốn mở rộng thêm thiết bị sau này. Nếu sử dụng thiết bị cũ có NMEA 0183, cần kiểm tra kỹ cổng truyền nhận và sentence hỗ trợ.
Quan trọng nhất là không nên mua riêng từng thiết bị rồi mới tìm cách kết nối. Với hệ thống autopilot, nên xác định trước mục tiêu sử dụng: chỉ giữ hướng, đi theo waypoint hay bám route. Sau đó mới chọn chartplotter, cảm biến heading và autopilot phù hợp.
Lưu ý an toàn khi sử dụng autopilot theo route
Autopilot là hệ thống hỗ trợ điều khiển, không phải thiết bị thay thế hoàn toàn người trực ca. Một route được lập trên hải đồ điện tử có thể vẫn chứa sai sót do dữ liệu bản đồ, thao tác người dùng, thiết lập waypoint hoặc điều kiện thực tế trên biển.
Trước khi kích hoạt navigation mode, người vận hành cần kiểm tra hướng đi, waypoint tiếp theo, vùng nước xung quanh, chướng ngại, giao thông hàng hải và các điều kiện có thể ảnh hưởng đến tàu.
Đặc biệt, không nên mặc định rằng autopilot sẽ tự tránh mọi tàu khác, vật cản hoặc khu vực nguy hiểm chỉ vì hệ thống đang nhận dữ liệu AIS hoặc radar. Chức năng tránh va và chức năng điều khiển autopilot là những vấn đề khác nhau.
Câu hỏi thường gặp về máy định vị hải đồ và autopilot
Máy định vị hải đồ có kết nối trực tiếp với autopilot được không?
Có, nếu hai thiết bị có giao diện và giao thức tương thích. Kết nối thường được thực hiện qua NMEA 0183 hoặc NMEA 2000. Tuy nhiên, khả năng truyền dữ liệu không đồng nghĩa với việc autopilot có thể thực hiện mọi chức năng dẫn đường. Cần kiểm tra loại dữ liệu mà autopilot hỗ trợ, đặc biệt khi muốn bám waypoint hoặc route.
NMEA 2000 hay NMEA 0183 tốt hơn để kết nối autopilot?
Với một hệ thống mới có nhiều thiết bị, NMEA 2000 thường thuận tiện hơn vì sử dụng kiến trúc mạng và cho phép nhiều thiết bị chia sẻ dữ liệu. NMEA 0183 vẫn rất hữu ích với thiết bị đời cũ hoặc hệ thống đơn giản. Không nên chọn giao thức chỉ dựa trên tên chuẩn; yếu tố quyết định là thiết bị thực tế hỗ trợ gì và hệ thống cần trao đổi loại dữ liệu nào.
GPS có thể thay thế cảm biến heading cho autopilot không?
Không nên xem GPS và heading là hai thông tin tương đương. GNSS có thể cung cấp COG khi tàu đang di chuyển đủ nhanh, nhưng COG là hướng chuyển động trên mặt đất, còn heading là hướng mũi tàu. Dòng chảy và gió có thể khiến hai giá trị khác nhau đáng kể. Autopilot thường cần nguồn heading phù hợp để điều khiển chính xác.
Kết nối autopilot với máy định vị có tự động lái tàu theo route không?
Chỉ khi cả chartplotter và autopilot đều hỗ trợ chức năng navigation/track tương ứng. Một số hệ thống yêu cầu người vận hành xác nhận việc chuyển sang waypoint tiếp theo. Vì vậy, cần kiểm tra hướng dẫn của chính bộ autopilot và máy định vị thay vì giả định rằng kết nối NMEA tự động đồng nghĩa với bám route.
Tại sao autopilot nhận được GPS nhưng không nhận route?
GPS position và route navigation là hai loại dữ liệu khác nhau. Autopilot có thể nhận được vị trí nhưng không hỗ trợ sentence hoặc PGN chứa thông tin dẫn đường mà chartplotter đang phát. Ngoài ra, nguồn navigation có thể chưa được chọn đúng hoặc chế độ route navigation chưa được kích hoạt. Cần kiểm tra cả giao thức, dữ liệu hỗ trợ và cấu hình nguồn.
Cần kiểm tra gì sau khi lắp máy định vị hải đồ với autopilot?
Nên kiểm tra lần lượt nguồn, kết nối mạng, GNSS position, heading, waypoint, bearing, XTE, nguồn navigation và phản hồi của cơ cấu lái. Sau đó thử hệ thống ở vùng nước an toàn trước khi sử dụng chế độ tự động trong điều kiện hàng hải thực tế. Nếu có bất kỳ dữ liệu nào sai hoặc không ổn định, không nên tiếp tục sử dụng navigation mode cho đến khi xác định được nguyên nhân.
Kết luận
Kết nối máy định vị hải đồ với autopilot về bản chất là quá trình đưa dữ liệu điều hướng từ hệ thống GNSS/chartplotter đến bộ điều khiển lái theo một giao thức mà cả hai thiết bị cùng hiểu. NMEA 0183 phù hợp với nhiều hệ thống truyền thống, trong khi NMEA 2000 thuận tiện hơn khi xây dựng mạng gồm nhiều thiết bị điện tử hàng hải.
Để hệ thống hoạt động ổn định, cần phân biệt rõ position, COG, heading, waypoint, route và XTE. Máy định vị cung cấp dữ liệu dẫn đường, còn autopilot xử lý dữ liệu và điều khiển hệ thống lái. Việc kết nối thành công về mặt dây dẫn chỉ là bước đầu; phần quan trọng hơn là xác nhận dữ liệu đúng, cảm biến heading chính xác, giao thức tương thích và chức năng navigation được cả hai thiết bị hỗ trợ.
Đối với tàu cá và tàu thuyền nhỏ, cấu hình tốt không nhất thiết phải phức tạp. Một máy định vị hải đồ có GNSS, cảm biến heading và autopilot tương thích, được kết nối đúng chuẩn và kiểm tra đầy đủ, có thể tạo thành một hệ thống hỗ trợ điều hướng hiệu quả. Tuy nhiên, người vận hành vẫn phải kiểm soát route và điều kiện hàng hải thay vì phụ thuộc hoàn toàn vào chế độ tự động.
Xem thêm: máy định vị hàng hải
Để lại một bình luận